
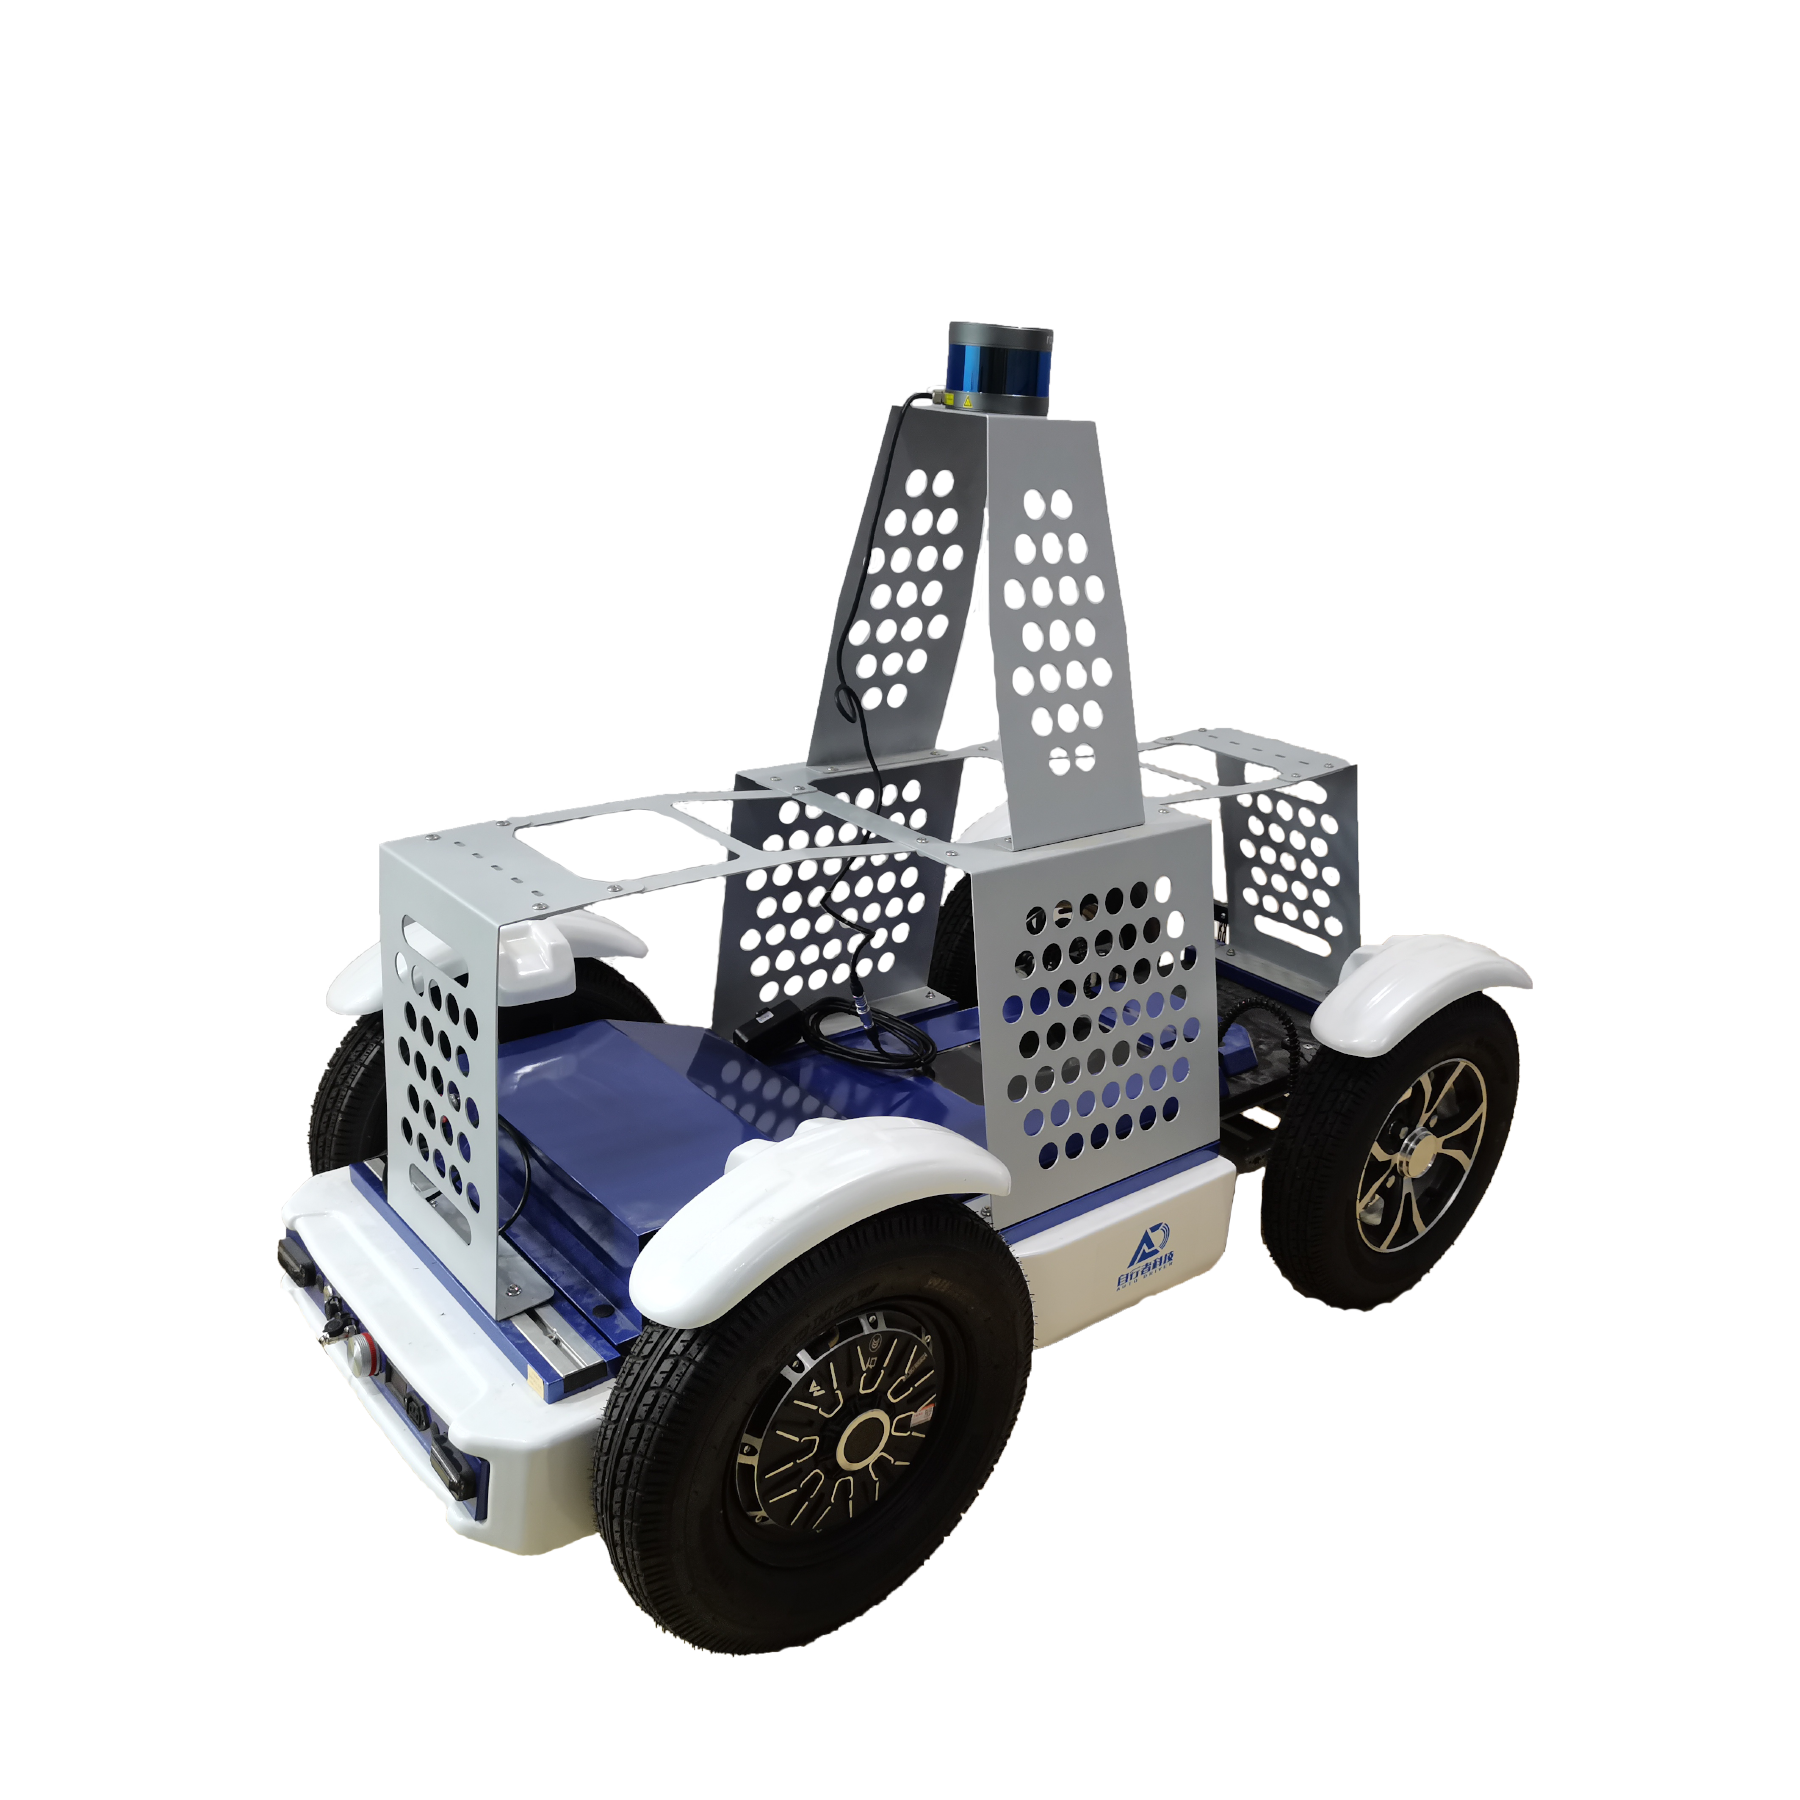
自动驾驶线控实车
系统简介 全能型机器人线控移动平台,采用阿克曼结构,驱动后置,搭配整体桥式悬挂,能够通过减速带等常见障碍物,适合长时间室外运行;基于VCU 整车控制构建的底层控制系统,采用CAN总线管理,具有高精度、模块化等特点;通过搭载激光雷达、GPS组合惯导、视觉传感器等模块,广泛应用于自动驾驶、无人巡检、物流、运输配送、科研以及各种自主行驶的场景中。
功能介绍
1. 我司对开源自动驾驶百度Apollo框架和日本名古屋大学的Autoware框架均有深入理解,并在此基础上有我们自主知识产权的核心算法包;
2. 配备建图、导航、循迹等相关实训操作指南;
3. 对教师进行一对一培训,从C++,Linux系统,ROS通信机理,自动驾驶算法框架,路径规划算法,3维点云SLAM算法等详细进行讲解;
4. 本平台可以支撑自动驾驶技术课程的教学。
扫一扫,分享到微信

曝光35057浏览1675